В Северо-Кавказском федеральном университете разработали и запатентовали способ адаптивной компенсации движения бортовых сенсоров транспортного средства.
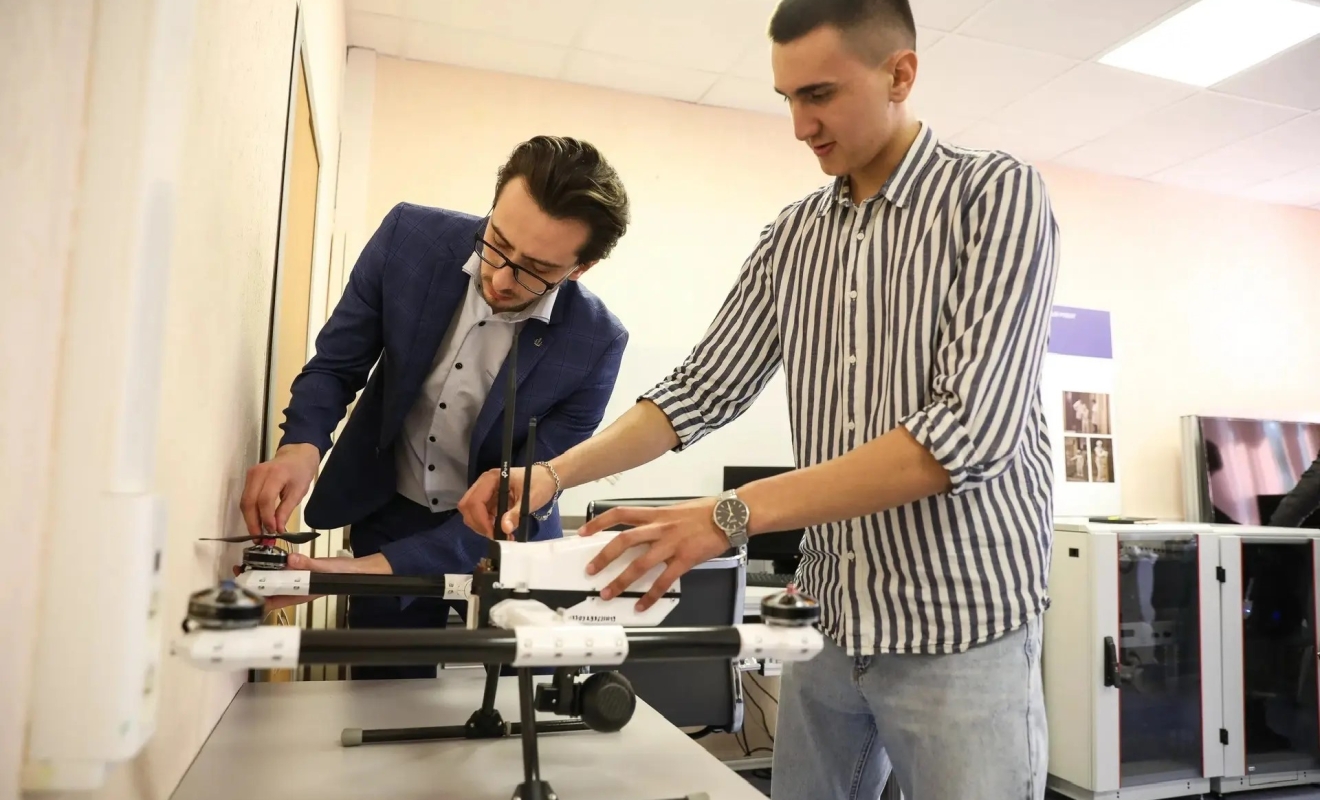
Решение сохраняет точную картину дорожной поверхности для беспилотного автомобиля даже на неровном покрытии.
Проблема, с которой столкнулись исследователи, известна любому водителю: на ухабах колебания кузова накладываются на реальный рельеф дороги. Бортовому компьютеру трудно отличить настоящую яму от тряски, крена и тангажа кузова. Как пояснила ведущий научный сотрудник департамента науки СКФУ, доцент кафедры математического моделирования факультета математики и компьютерных наук имени профессора Н. И. Червякова, кандидат технических наук Диана Калита, алгоритм математически вычленяет эти колебания из показаний сенсоров, оставляя чистые данные о дороге — это необходимо для построения точного 3D-профиля и безопасного управления.
Ключевое отличие от зарубежных аналогов — механизм «динамического доверия»: физическая модель подвески связана с метриками уверенности нейросетей. По словам Калиты, когда компьютерное зрение фиксирует нечёткость изображения или семантическая сегментация дороги даёт сбои, фильтр Калмана снижает вес оптических данных и переключается на инерциальные датчики — машина начинает «чувствовать» дорогу физически, пока «глаза» не очистятся. Алгоритм также учитывает параметры движения в предыдущие моменты времени и возвращает данные камеры в нужную точку внутри одного цикла вычислений без внешней буферизации, что ускоряет и уточняет работу системы.
Известные зарубежные патенты используют статично настроенный сглаживающий фильтр, который даёт сбои в плохих погодных условиях, — в СКФУ этот недостаток устранён.
Разработка связала два крупных гранта Российского научного фонда. В завершённом проекте «Высокоскоростная и экономичная вероятностная фильтрация видеоданных беспилотного транспорта» под руководством Дианы Калиты заложены математические основы быстрой обработки видеопотока. Новый грант — «Разработка энергоэффективных краевых нейро-гибридных архитектур для систем беспилотного транспорта» — использует запатентованный алгоритм в своей концепции: тяжёлые нейросетевые вычисления объединяются с лёгкими физическими моделями непосредственно на борту, без перегрузки процессора и с экономией энергии. Как подчеркнула Диана Калита, этот патент — важный результат между двумя крупными проектами РНФ, которые ведёт университет: он логически продолжает работу, но с фокусом на «железо» и сенсоры.
На практике решение адресовано разработчикам систем автономного вождения, адаптивного круиз-контроля и активной безопасности (ADAS).